

MBDとは、要求定義から設計、シミュレーション、実装、試験、認証、運用までを、コンピューター上で実行できる「モデル」でつなぐ開発の進め方です。試作機ができる前の段階から、モデルを動かしながら仕様や制御アルゴリズムを検証できる点が特徴です。
この記事では、MBDの定義や関連用語との違い、代表的なツール、産業別の活用事例、導入の進め方までを解説します。
MBD(モデルベース開発)とは?
MBD(Model-Based Development/モデルベース開発)*1は、製品やシステムの開発工程全体でモデルを体系的に活用する開発手法です。モデルは設計図としての役割にとどまらず、シミュレーションや自動試験、コード生成、要求の追跡、運用時のデータ活用まで、開発から運用までを一貫してつなぐ成果物として扱われます。
日本では「モデルベース開発」と「モデルベースデザイン」がほぼ同じ意味で使われることもありますが、範囲は文脈によって異なります。狭い意味でのMBDは、制御ロジックをブロック線図や状態遷移モデルで記述し、シミュレーションと自動コード生成を行う組み込み制御の開発を指します。広い意味でのMBDは、要求やシステム構造、物理的な対象、制御、ソフトウェア、試験環境までをモデル化し、製品のライフサイクル全体を扱う考え方です。
組み込み制御を対象とする狭い意味でのMBDだけでは、対象ソフトウェア全体をカバーしきれないケースもあります。残りの部分には、モデル駆動開発やコード解析など別の手法を組み合わせる必要があります。つまり、すべてのソフトウェアを同じ種類のモデルで開発できるわけではありません。
MBDの価値は、モデルを「動かして確かめる」ことにあります。紙の仕様書は読むことしかできませんが、実行できるモデルであれば、入力に対する出力や状態変化、時間の制約、異常時の挙動を観察できます。要求が不完全であれば、シミュレーションの入力や期待結果を定義する段階で不明点が見えてきます。
MBDと並行して進めたい製造・検査の情報共有を支える3DWorks
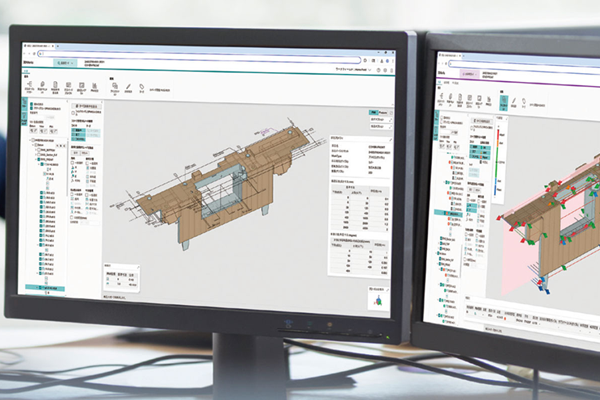
MBDは、制御やシステムの振る舞いをモデル上で設計・検証し、開発初期から問題を見つける手法です。一方、試作品を扱う量産試作工程では、製品形状や寸法・公差、測定結果を設計・製造・検査間で共有する仕組みが別途必要です。3DWorksは、STEP AP242形式のPMI(製品製造情報)付き3Dモデルを起点に、この工程における情報共有とすり合わせを支援します。
なお、STEP AP242やPMI付き3Dモデルを扱う分野では、3Dモデルを唯一の製品定義情報源とする「MBD(Model-Based Definition/モデルベース定義)」という言葉が使われることがあります。英語表記が同じ「MBD」ですが、本記事で扱うMBD(Model-Based Development/モデルベース開発)とは異なる概念です。
MBDと関連用語(MBSE・MDD・MDE)の違い
MBDと近い概念に、MBSE、MDD、MDEがあります。それぞれの範囲を知っておくと、自社の課題にどの考え方が合うか判断しやすくなります。
- MBD(Model-Based Development/モデルベース開発):モデルを用いて、設計・シミュレーション・検証・実装を進める開発手法
- MBSE(Model-Based Systems Engineering/モデルベースシステムズエンジニアリング):システム全体の要求・構造・振る舞いをモデルで表現し、開発を体系的に進める手法
- MDD(Model-Driven Development/モデル駆動開発):モデルを中心にソフトウェアを設計し、モデルからコードなどの成果物を生成する開発手法
- MDE(Model-Driven Engineering/モデル駆動エンジニアリング):モデルを開発の中心に置き、設計から実装・検証・保守までを効率化する考え方
MBSEは、システムの要求、設計、分析、検証、妥当性確認を、構想段階から後の工程までモデルで支援する活動です。技術者団体のINCOSE*2は、文書中心のシステムズエンジニアリングをモデル中心へ移行する取り組みを2007年に始めています。
MBDが制御や組み込みソフトウェア、物理システムの実装寄りの文脈で使われるのに対し、MBSEはシステムの境界やステークホルダーの要求、機能分解、構造、インターフェース、運用の概念など、より上位のシステム設計を重視します。大規模な開発では、MBSEのシステムモデルとMBDの詳細設計モデルを接続することが重要です。
MDDは、モデルの変換やコード生成によってソフトウェアの実装を得る考え方全般を指します。MDEは、モデルやメタモデル、変換規則、ドメイン固有言語、リポジトリなどを含む、さらに広い工学の枠組みです。
MBDはMDDやMDEと重なる部分がありますが、現実の物理対象や制御アルゴリズム、シミュレーション、閉ループでの検証を強く重視する点に特徴があります。
MBDを支えてきた標準規格の広がり
MBDは、単一のツールではなく、複数の標準規格が組み合わさって成り立っています。ここでは、モデリング言語と物理モデリング、ツール連携、国内の標準化という四つの側面から広がりを見ていきます。
ソフトウェアやシステムを記述する方法としては、UMLがオブジェクト指向ソフトウェアの標準的なモデリング言語として普及しました。その後、ハードウェアやソフトウェア、情報、人、手順、設備を含む複合システムを記述するために、SysML(システムズモデリング言語)が整備されています。SysMLは2007年に業界団体のOMG*3で採択され、2024年にはSysML v1.7、2025年には次世代仕様のSysML v2.0が採択されました。移行期間中はSysML v1も数年間は併用される見込みです。
物理モデリングの分野では、Modelica*4が1990年代後半から発展しています。Modelicaは、機械や電気、熱、流体、油圧、制御、状態機械などを統一的に記述できる、無償で利用できるオブジェクト指向の物理モデリング言語です。変数どうしの因果関係をすべて手作業で指定するのではなく、微分方程式や代数方程式として物理関係を記述し、計算の順序はツール側が決定する点に特徴があります。
ツール間の連携では、FMI(Functional Mock-up Interface)*5が重要な役割を果たします。FMIは、動的なシミュレーションモデルを交換するための無償規格で、多数のツールが対応しています。2026年時点ではFMI 3.0.2の完全パッケージが公開されており、物理モデルや制御モデル、車両モデル、試験モデルなどを異なるベンダーのツール間で連携しやすくなっています。
日本国内では、自動車業界の団体であるJMAAB*6や経済産業省関連の事業、JAMBE*7、IPA*8などの取り組みを通じて、モデリングの指針づくりやモデルの流通、インターフェースの標準化、人材育成、事例の共有が進められてきました。特にサプライチェーン型の開発では、モデルの内部実装を共有できない場合でも、入出力や単位、サンプル時間、精度、初期条件、知的財産の保護などを定義したモデルインターフェースが必要です。こうした企業間の連携は、日本国内でMBDを広げていくうえでの重要な課題です。
MBDを構成するモデルの種類
実務で扱うモデルは、目的や抽象度、責任者、検証方法、更新の周期が異なる複数のモデル群で構成されます。
- 要求モデル
ステークホルダーの要求や機能要求、安全要求、性能要求、制約、受入基準を構造化します。自然言語だけでは曖昧になりやすい条件を、状態や信号、時間、単位、論理式、シナリオとして明確にします - アーキテクチャモデル
システムの機能分解や論理構造、物理構造、インターフェース、配置、通信、電力、質量、タイミングなどを記述します。SysMLはこのアーキテクチャモデルを表現する代表的な言語です - 制御モデル(振る舞いモデル)
連続時間制御や離散時間制御、信号処理、論理制御、状態遷移、モード管理、故障処理などを表現します。ブロック線図や状態機械が代表例で、シミュレーションやテスト生成、コード生成の入力にもなります - プラントモデル
制御される物理対象を表現します。自動車であればエンジンやモーター、バッテリー、車体、タイヤ、ブレーキなどが対象です。制御設計用、リアルタイム試験用、エネルギー評価用など、用途によって必要な精度や計算速度は異なります - 環境・シナリオモデル
道路や交通、運転者、気象、患者、操作者、負荷変動、外乱、故障、通信遅延などを表現します。自動運転や医療機器のように環境との相互作用が安全性に直結する製品では、まれな条件や境界条件を再現するために重要です - 実装モデル
コード生成や固定小数点化、データ型、メモリ配置、スケジューリング、入出力ドライバーなど、対象ハードウェアへの実装を意識したモデルです - テストモデル
刺激入力や期待結果、許容差、故障注入、テストシーケンスなどをモデル化します。要求と設計、テストを相互に追跡できるようにすることが望まれます
MBDの開発ライフサイクル
MBDの開発では、ある段階で判明した課題を前の段階のモデルへ戻しながら進める反復が前提になります。全体の流れは次のようになります。
- ステークホルダーの要求から、システム要求・安全要求を定める
- 機能・論理・物理のアーキテクチャを設計する
- 制御モデル・ソフトウェアモデルと、プラント・環境モデルをそれぞれ用意する
- 両者を組み合わせてMIL(モデルのみでのシミュレーション)を行う
- 自動コード生成または実装を行う
- SILやバックツーバック試験(複数の実行結果を突き合わせる試験)を行う
- PIL・ターゲット試験を行う
- HIL・故障注入・実時間試験を行う
- 実機統合とシステムの妥当性確認を行う
- 運用データやデジタルツインへとつなげ、要求へフィードバックする
MILで判明した要求の曖昧さは要求モデルへ、HILで判明した実時間の制約はアーキテクチャや実装モデルへ、運用データで判明したモデルの誤差はプラントモデルへ、それぞれ戻して改善します。要求からモデル、コード、テスト、結果までのつながりを保つことが、単なるシミュレーション利用と組織的なMBDを分ける点です。
自動コード生成は、MBDの中でも目立つ機能ですが、MBDそのものと同じ意味ではありません。コード生成ツールは、モデルからC言語やC++、HDL(回路の動作を記述するハードウェア記述言語)などを生成し、試作や量産実装、HIL用モデル、テストハーネスなどに使われます。
自動生成したコードを採用しても、アルゴリズムの正しさやモデルの妥当性、データ型、数値誤差、スケジューリング、外部コード、コンパイラー、ハードウェア依存部分が自動的に正しくなるわけではありません。コード生成によって手作業の転記ミスは減らせますが、誤ったモデルからは一貫して誤ったコードが生成されます。そのため、モデルレビューやモデル規約、コード生成設定の管理、生成コードとの等価性試験、静的解析、ターゲット上での試験が必要です。
MBDの検証段階(MIL・SIL・PIL・HIL)
MBDの代表的な検証段階には、MIL、SIL、PIL、HILの四つがあります。
- MIL(Model-in-the-Loop/モデル・イン・ザ・ループ):制御器とプラントの両方をモデルとして実行し、アルゴリズムの機能や制御性能を確認します。
- SIL(Software-in-the-Loop/ソフトウェア・イン・ザ・ループ):生成またはコンパイルしたソフトウェアコードをシミュレーション環境で実行し、モデルの出力と突き合わせます。
- PIL(Processor-in-the-Loop/プロセッサー・イン・ザ・ループ):実際のコードを実際のプロセッサーまたは同等のターゲット上で実行し、数値の挙動や実行時間、プロセッサー依存性を確認します。
- HIL(Hardware-in-the-Loop/ハードウェア・イン・ザ・ループ)*9:実際の制御装置をリアルタイムのプラントシミュレーターに接続し、ハードウェアとソフトウェアの統合や入出力、通信、タイミング、故障応答を検証します。
各段階で同じ要求ベースのテスト資産を再利用し、モデルから実機までの結果の差を追跡する方法が有効です。HILは実機試験を完全に置き換えるものではありませんが、センサー断線や短絡、過電圧、通信の欠落など、危険で再現しにくい条件を安全に繰り返し試せる利点があります。
モデル連携とモデル品質
複数のモデルをつなぐ方法には、モデル交換と協調シミュレーションの二つの考え方があります。モデル交換では、方程式や実装を受け側のソルバー(微分方程式などを数値的に解くプログラム)で実行します。協調シミュレーションでは、各モデルが固有のソルバーを持ち、通信のタイミングでデータを交換します。FMI*5は両方式に対応していますが、接続できることと正しい連成結果が得られることは別問題です。単位や符号、座標系、初期化、通信ステップ、代数ループ、数値安定性などを、あらかじめ契約として管理する必要があります。
モデルの品質は、忠実度の高さだけでは評価できません。目的に必要な現象を表現できているか、パラメーターの根拠があるか、実測値との誤差が管理されているか、適用範囲が明記されているか、計算時間が用途に見合っているかを確認します。上流のシミュレーション精度とテストのカバー範囲が、開発の品質と生産性を左右する要因になります。
代表的な手法と主要ツールの比較
MBDに使われる代表的な言語・手法には、それぞれ得意分野があります。
UMLは、クラスやコンポーネント、シーケンス、状態、アクティビティなどを用いて、主にソフトウェアの構造と振る舞いを表現します。オブジェクト指向ソフトウェアの分析や設計、コード構造、インターフェースの記述に向いています。ただし、UML図を作成しただけでは実行できるMBDにはならず、モデルの意味づけやコード生成の規則、試験方法、構成管理を別途定める必要があります。
SysMLはUMLをベースにしながら、要求やブロック、内部構造、パラメトリックな関係などを追加し、機械や電気、ソフトウェア、人、設備を含むシステムを扱います。SysMLの役割は、すべての物理挙動を一つのモデルで計算することではなく、要求や機能、構造、インターフェース、解析、検証の関係を体系化することです。
Modelicaは、物理法則を方程式として記述する物理モデリングに向いています。モーターやギア、熱交換器、配管、バッテリー、車両、ロボットなどを、機械や電気、熱、流体の領域をまたいで組み立てられます。制御信号の処理手順を明示するタイプのモデルと、物理的な構成や保存則を記述するModelica型のモデルは、競合というより補完し合う関係にあります。制御器とプラントを別々のツールで作成し、FMIで連携する構成も一般的です。
SCADE*10は、安全性が重要な組み込み制御ソフトウェア向けのモデルベース環境です。同期的なデータフローと状態機械を用い、認証を意識したコード生成やトレーサビリティ、検証機能を備えています。航空宇宙や鉄道、自動車など、認証の証拠とコード生成ツールの信頼性を重視する場面に向いています。
次の表は、主要な手法・ツールの機能と適用用途、ライセンス形態、学習曲線を比較したものです。
| 手法・主要ツール | 主な機能と適用用途 |
|---|---|
| SysML・UML系のモデリングツール | 要求、アーキテクチャ、インターフェース、トレーサビリティ、複数人での共同モデリングに向いています。SysML v2への対応も進んでいます |
| UML・SysML・状態機械に対応したソフトウェア設計ツール | UML、SysML、状態機械、組み込みソフトウェア設計、コード生成、要求連携に向いています |
| 制御・信号処理向けのモデルベース環境(ブロック線図・状態遷移・コード生成) | 制御、信号処理、状態遷移、MILからHILまでの検証、量産コード生成、テスト自動化に強みがあります |
| 認証対応の同期モデル環境(SCADE系) | 安全性が重視される制御ソフトウェア、同期モデル、検証、認証向けコード生成に向いています |
| 物理モデリング環境(Modelica系・商用) | 機械、電気、熱、流体、油圧を含むマルチドメインの物理モデリングに向いています |
| Modelicaに対応したオープンソース環境 | Modelicaによる物理モデリング、シミュレーション、研究、教育、試作に向いています |
ツールを選ぶ際は、機能の多さだけでなく、主な成果物が何かを明確にすることが重要です。システムの要求とアーキテクチャが主な成果物であれば、SysML系のツールが中心になります。制御ソフトウェアと量産コードが主な成果物であれば、制御系のモデルベース環境が中心になります。物理システムとエネルギー挙動が主な成果物であれば、Modelica系のツールが中心になります。一つのツールですべてを表現しようとすると、モデルごとの目的と責任範囲が曖昧になりやすくなります。
導入コストを評価する際は、ライセンス価格そのものより総保有コストを重視する必要があります。総保有コストには、ライセンスや保守、CI(継続的インテグレーション)実行用ライセンス、HIL設備、計算サーバー、モデル移行、既存コードとの統合、教育、モデリング規約、検証環境、ツール適格性確認などが含まれます。一方で得られる効果には、実機試作の削減や手戻りの低減、テスト資産の再利用、製品の派生開発やコード再利用、認証証拠づくりの効率化があります。単年度のライセンス費用だけでROI(投資収益率)を評価すると、MBDの費用と効果のどちらも過小評価してしまいます。
特定のベンダーへの依存を抑えるには、モデルファイルそのものだけでなく、要求ID、信号辞書、パラメーター、単位、テストベクトル、結果、メタデータを交換できる状態にしておくことが重要です。FMI*5やSysML v2*3のAPI、AUTOSAR*11、標準化されたデータ辞書などを活用し、モデルの知的財産を守りながらインターフェースを流通させる設計が求められます。
MBD導入のROIは、最初の1プロジェクトの帳尻だけで判断すると過小評価しやすい指標です。初年度は、ツールのライセンスやHIL設備、教育、モデリング規約の整備といった立ち上げコストが先行し、モデルや検証資産がまだ蓄積されていないため効果は限定的になりがちです。
効果が本格的に表れるのは、共通ライブラリやテスト資産、モデル規約が複数のプロジェクト・製品シリーズで再利用され始めてからです。実機試作の削減や後工程での手戻り低減、派生開発の期間短縮、認証証拠づくりの効率化といった効果は、プロジェクトを重ねるごとに積み上がっていきます。
ROIを評価する際は、コード生成率のような単一指標ではなく、上流での欠陥検出率、実機試験にかかる時間、派生開発の期間、テスト資産の再利用率など複数の指標を組み合わせて確認するとよいでしょう。単年度・単一プロジェクトの費用対効果だけで導入の可否を判断すると、複数年・複数プロジェクトで積み上がる本来の効果を見誤ることになります。
産業別に見るMBDの活用シーン
MBDの活用範囲は自動車だけにとどまりません。ここでは、自動車・航空宇宙・産業機械/ロボティクス・家電/民生機器の4分野について、活用シーンの例を見ていきます。
MBDが最も広く産業化されている分野の一つが自動車です。エンジンやトランスミッション、モーター、インバーター、バッテリー管理、ブレーキ、ステアリング、車体制御、空調、ADAS(先進運転支援システム)、自動運転、車載ネットワークなど、対象は多岐にわたります。
モデルは制御設計や車両性能評価、キャリブレーション、故障診断、AUTOSAR(標準化された車載ソフトウェア基盤)*11に沿ったソフトウェアの生成、SIL、HIL、機能安全の検証に使われます。
航空宇宙産業では、飛行制御やエンジン制御、航法、誘導、姿勢制御、電力、熱、通信、衛星軌道などにMBDが適用されます。試作や実飛行試験の費用と危険性が高いため、モデルによる事前評価の価値が大きい分野です。
航空機搭載ソフトウェアの開発保証で参照されるDO-178C*12には、モデルベース開発を補足するDO-331があります。DO-331は、モデルを要求や設計、コード、検証に使う場合の目標や活動、ライフサイクルのデータをDO-178Cへ追加・変更するものです。自動コード生成ツールや検証ツールの出力によって人手の確認を減らす場合には、DO-330に基づくツール適格性の評価が必要になることもあります。
産業機械・ロボティクスの分野では、モーション制御や油圧、サーボ、加工、搬送、ロボット、ポンプ、圧縮機、プラント制御、予知保全などにMBDが利用されます。機械、電気、制御、ソフトウェアが密接に絡み合うため、物理モデリングと制御モデルを組み合わせる手法が有効です。
家電・民生機器の分野では、洗濯機や冷蔵庫、エアコン、掃除機、調理機器、電動工具などのモーター制御や電力変換、熱流体、音振動、電池管理にMBDが利用されます。家電メーカーの事例では、洗濯機の可変周波数モータードライブについて、モデルベース環境を用いたセンサーレス制御アルゴリズムとプラントモデルを構築した例があります*13。
産業を横断して見ると、成功するMBDにはいくつかの共通点があります。経営課題や製品課題が明確であること、モデルを作る部門だけでなく要求・物理設計・ソフトウェア・テスト・品質保証が同じ成果物を利用すること、モデルの再利用とテスト自動化が製品シリーズへ展開されることなどです。反対に、ツールの購入を導入完了と考えてしまうこと、パイロットの目的が曖昧なこと、プラントモデルの精度が不足していることなどは、失敗につながりやすい特徴です。
品質保証と継続的な検証の仕組み
MBDの品質保証では、検証の考え方とテストの仕組みをあわせて整える必要があります。
品質保証では、検証(Verification)と妥当性確認(Validation)を区別する必要があります。検証は、成果物が要求や設計規則どおりに作られているかを確認します。妥当性確認は、完成したシステムやモデルが、意図した使用目的と利用者のニーズを満たすかを確認します。物理モデルでは、方程式が正しく実装されているかというモデル検証と、現実の対象を十分に表現できているかというモデル妥当性確認も区別します。
要求ベースの試験では、各要求に対してテストケースと期待結果、実行結果を関連付けます。要求カバレッジやモデルカバレッジ、コードカバレッジは、それぞれ別に管理する必要があります。
CI(継続的インテグレーション)では、モデルチェックや依存関係の確認、シミュレーション、テスト、カバレッジ測定、コード生成、静的解析、パッケージ作成を自動で実行します。オンプレミスまたはクラウドのCIサーバーで、モデルの自動ビルドや試験、コード生成が可能です。変更のたびに統合の問題を検出できるため、大規模な一括統合から、継続的なモデル統合へ移行できます。
形式手法は、ある性質がすべての入力と状態に対して成立するかを数学的に解析する方法です。ゼロ除算や整数オーバーフロー、到達不能な状態、安全限界の超過などを検出できます。形式検証は万能ではなく、モデルの規模や非線形性、浮動小数点演算、外部コードによって解析が難しくなるため、対象を絞って利用します。静的解析では、生成コードや手書きコードのランタイムエラーやデータフロー、コーディング規約への準拠、未初期化変数などを確認します。モデル段階の検証とコード段階の解析を組み合わせることが重要です。
品質指標としては、要求リンク率や要求テストの実行率、モデルカバレッジ、コードカバレッジ、静的解析の違反件数、モデル規約違反、HIL*9での不具合検出数、実機で初めて見つかった欠陥の数、モデル再利用率などが有効です。ただし、カバレッジを100%にすること自体を目的にすると、無意味なテストや不適切な除外が増えるため、未達の理由と安全への影響を評価する必要があります。
導入ロードマップの進め方
MBD導入は、いくつかの段階を踏んで進めると無理がありません。
現状分析と対象選定、指標設定を行います。現行の欠陥発見工程や手戻り、実機待ち、派生開発、試験自動化率を測定し、MBDが有効な問題を選びます。成果指標には、コード生成率だけでなく、上流での欠陥検出率や試験の再利用率、HILでの不具合検出、派生開発期間、要求カバレッジを含めます。
境界が明確なパイロットで、要求や制御モデル、簡易なプラントモデル、MIL、自動試験を構築します。最初から量産コード生成や規格対応のすべてを含めず、実行可能な仕様と早期検証の価値を確認します。パイロット終了時には、成功だけでなく、モデル作成の工数や必要なスキル、ツールの制約、既存工程との差を記録します。
SIL、PIL、HIL、コード生成、静的解析を追加し、設計から実装までの閉ループを完成させます。この段階でモデル規約やデータ辞書、構成管理、テストハーネス、CIを正式なルールにします。量産コード生成を導入する場合は、手書きコードとの責任範囲、外部コードの統合、コードレビュー方針、生成設定の管理を決めます。
共通ライブラリや製品シリーズのモデル、パラメーター管理、モデル交換の契約を整えます。CoEを設置し、教育やレビュー、ツールチェーン、標準テンプレートを提供します。ここでは、個々のプロジェクトの効率よりも、モデル資産の再利用と組織全体の一貫性が主な指標になります。
安全計画やモデル分類、独立性、ツール適格性、認証証拠を工程へ組み込みます。規格対応を最後に追加すると、既存のモデルに要求リンクやレビュー記録、構成履歴がなく、大幅な作り直しになりかねません。
モデルを開発終了時に廃棄せず、運用監視や故障診断、予知保全、更新検証に活用します。設計モデルや試験モデル、運用モデルの関係を管理し、実機データによって継続的に改善します。
MBDと並行する量産試作のすり合わせを支える3DWorks
MBDで制御・システムの検証を進める一方、試作品の形状や寸法を確認する場面では、3DCADデータ、検査表、測定結果を用いた部門間の調整が必要です。3DWorksでは、PMI付き3Dモデルから2D表示やExcel検査表を生成し、実測値と設計値の差を3D上で表示できます。修正箇所や判断内容を共有することで、量産試作工程における合意形成と不具合対応を進めやすくします。
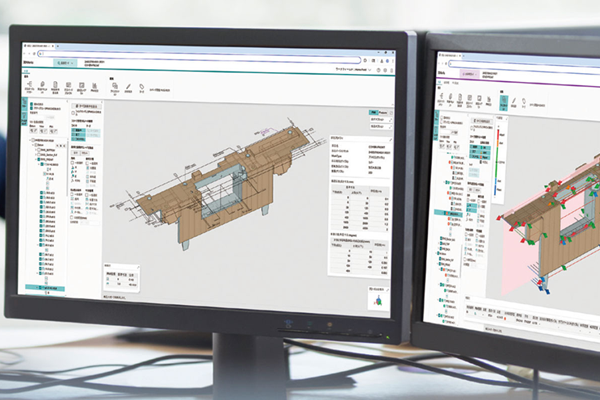
3DWorksは、PMIが付与された3Dモデルを軸に、設計・製造・検査の情報を統合し、他部門や他拠点、サプライヤーとの「すり合わせ」を効率化するクラウドサービスです。情報の自動生成、検査結果の可視化、修正履歴の蓄積という三つの機能で、紙図面や属人的な作業に伴う手戻りを減らします。
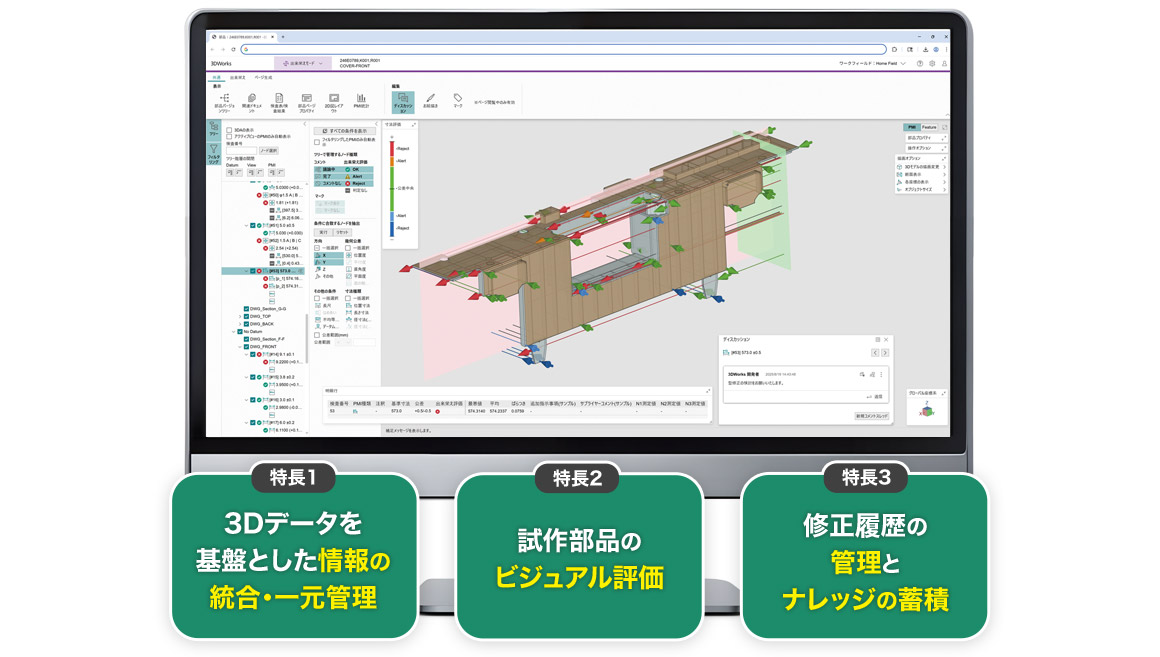
3DCADデータをアップロードするだけで、追加のソフトなしに3Dデータを閲覧できます。あわせて2D図面や検査表(測定指示書)を自動生成するため、平面図をあらためて作成する手間はかかりません。部品単位の閲覧権限は関係先ごとに設定でき、社外へは配布・公開対象とした部品ページのみを開示できます。
検査表はExcel形式で自動生成され、計測・入力したデータを取り込むと、設計値との差分を3Dモデル上に矢印と色で表示します。寸法評価に加え、二つの検査結果を比較して金型トライ前後の良化・悪化を確認できます。同じ3Dデータ上でコメントを残せるため、対面に頼らず部門間で認識をそろえられます。
検査結果や修正内容、コメントの履歴をデータとして一元管理することで、属人化しがちだった判断根拠を技術資産として蓄積できます。当社のプロダクションプリンター開発でも、金型トライ回数を40%削減し、量産開始前までの開発期間を4カ月短縮しました。