

2D3D変換と聞くと、平面の画像を立体的に見せる技術をイメージするかもしれません。しかし製造業における2D3D変換は、それよりもずっと幅の広い技術です。図面や写真、レーザー、X線などから、設計・検査・加工・保守に使える立体情報を復元し、点群やCAD、デジタルツインへつなげる一連のデジタル化技術を指します。
この記事では、2D3D変換に使われる五つの処理方式と各計測技術の特徴、データ取得から変換・検証までの実務ワークフローについて解説します。さらに、精度・再現性・処理時間・コストの評価方法や、導入時に注意したい技術・法規・データ管理上の課題まで紹介します。
2D3D変換とは?
2D3D変換とは、図面・写真・カメラ画像・レーザー・X線などの二次元的な情報から、設計や検査、加工、保守に再利用できる三次元情報を作り出す技術の総称です。ひとつのアルゴリズムを指す言葉ではなく、図面の解釈、画像処理、光学計測、計量学、CADの再構築などを含む技術体系です。
実務でこの技術を使う際に重要なのは、「どうやって3D化するか」よりも、「必要な公差を満たすか」「設計の意図を保ったまま復元できるか」「後から再現・検証できるか」という点です。見た目のきれいな3Dモデルができても、寸法や形状の裏付けが取れていなければ、検査や加工にはそのまま使えません。
かつては「3Dモデルを作ること」自体が目的でしたが、近年は現物・設計・製造・検査・保守のあいだを3Dデータで循環させる技術へと役割が広がっています。
2D3D変換後のモデル活用を支える3DWorks
2D3D変換は、図面を立体化した時点で完了するものではありません。変換した形状を検証し、寸法・公差などの設計要求を整えたうえで、製造・検査で使える情報にすることが重要です。3DWorksは変換そのものを行うサービスではなく、CAD側でPMIを付与した3Dモデルを起点に、変換後のモデルを量産試作の情報共有へつなげる役割を担います。
2D3D変換に使われる五つの処理方式
2D3D変換とひとくくりに呼ばれていても、実際には性質の異なる複数の処理が含まれます。ソフトウェアや装置を選ぶ前に、まずどの処理方式に当てはまるのかを整理しておく必要があります。
紙図面やスキャン画像、PDF、DXF・DWGなどに描かれた正面図、側面図、断面図、寸法、公差、注記を読み取り、立体モデルへ再構築する方法です。単純な押し出しや回転体、穴、フィレットは比較的機械的に処理できますが、複雑な自由曲面や幾何公差、加工上の暗黙知までは、線の情報だけでは再現できません。設計変更へ利用する場合は、用途に応じてパラメトリックCADへ再構築する必要があります。
一般的なカメラで撮影した画像の陰影や輪郭、テクスチャなどの手掛かりから、奥行きを推定する方法です。二台以上のカメラで視差を利用するステレオ方式、複数枚の画像からカメラ位置と3D構造を同時に推定する手法(SfM)、さらに深層学習を使った単眼での奥行き推定などが含まれます。生産ラインの自動化や外観検査、ロボットビジョンの分野で発展してきました。
対象物に構造化光やレーザー光を投射し、その変形をカメラで捉えて三角測量する方法です。一度の投影・撮影で広い範囲の座標を大量に取得できるため、金型や樹脂部品の形状検査など、自由曲面を扱う用途に向いています。
レーザースキャナやX線CTのように、距離や体積を直接的に計測する方式です。光学スキャナが主に外側の形状を取得するのに対し、産業用のX線CTは複数方向から得たX線の投影データを再構成し、外形だけでなく内部構造まで抽出できます。鋳造品や樹脂成形品、電子部品、積層造形品など、壊さずに内部を確認したい用途で重要な役割を果たします。
実物の部品を計測し、設計変更が可能なCADへ再構築する方法です。点群をポリゴンメッシュへ変換し、さらに曲面や解析可能な形状、パラメトリックCADへと段階的に変換していきます。「立体データができた」段階と「設計変更できるCADができた」段階は、明確に分けて考える必要があります。
製造業で2D3D変換が広がってきた背景
製造業では長く2D図面が製品情報伝達の中心でしたが、日本の自動車業界では3DCADデータを活用した開発形態への移行が進んでいます。一方で、日本自動車工業会(JAMA)*1の調査を引用した経済産業省の2020年版ものづくり白書*2は、3D図面化を進める企業と2D図主体を維持する企業の二極化を指摘しています。
こうした流れと並行して、「現物を測ってデジタルエンジニアリングへ戻す」という考え方も発展しました。3Dスキャニングによって得た現物情報とCAD・CAM・CAEを結び付ける取り組みは、現在のリバースエンジニアリングやデジタルツイン、加工中の計測(インプロセス計測)につながっています。近年は、光学スキャナやX線CT、ロボット計測の高密度化・自動化が進む一方で、AIが奥行き推定や点群処理へ組み込まれる動きも急速に広がっています。
主要な計測方式の原理と得意・不得意
2D3D変換の方式選びで重要なのは、「どの方法が最も新しいか」ではなく、「何を、どの大きさで、どの公差で、どれだけ速く取得する必要があるか」です。光沢や透明性、黒色、細い穴、死角、振動、温度、対象物の動きによって、適した方式は大きく変わります。
光学式の2D3D変換の多くは、カメラの校正やレンズの歪み補正、露光補正、ノイズ除去、エッジ検出、特徴点の抽出といった画像処理を基盤にしています。紙図面やスキャン図面から3DCADを作る場合は、これに加えて文字認識や寸法認識、線の種類の分類、複数の投影図の対応付けが必要です。
線そのものは単なる幾何データですが、製造用のCADには「これは直径20mmの穴である」「この二面は平行である」といった意味情報が欠かせません。同一の正面図から複数の立体形状が考えられるケースもあるため、断面図や寸法、注記、部品表などを組み合わせて曖昧さを減らし、見た目の復元以上に、設計意図を含むパラメトリックモデルへ戻せるかどうかを重視する必要があります。
ステレオ方式は、人の両眼視に近い原理を使います。位置の異なる二台以上のカメラで同じ点を撮影し、画像上のずれ(視差)から三角測量で奥行きを求める仕組みです。奥行きは、おおまかに「焦点距離×カメラ間の距離÷視差」という関係で表せるため、遠い距離を測るほど視差のわずかな誤差が奥行きの誤差として大きく現れます。遠距離を高精度に測るには、カメラ間の距離を広げる、焦点距離を長くする、対応点をより細かく決める、といった工夫が必要になります。
最大の難所は、左右の画像で「同じ物理的な点」を見つける対応付けです。無地の金属面や繰り返し模様、鏡面、透明体、遮蔽された部分では対応が不安定になります。専用の投光器を必要としない利点がある一方、対象物に十分なテクスチャがないと精度や取得できる範囲が低下しやすい方式です。
構造化光は、対象物へ既知の縞模様やドット、位相をずらしたパターンなどを投影し、その変形をカメラで捉える方式です。プロジェクターを「逆向きのカメラ」とみなし、プロジェクター側とカメラ側の座標の対応関係から三角測量を行います。
受動的なステレオ方式では表面の自然な模様を頼りに対応点を探しますが、構造化光では人為的に対応情報を表面へ与えるため、無地の面でも高密度な形状を取得しやすくなります。一方で、鏡面の金属や透明樹脂、半透明樹脂、黒色の吸光面は苦手な対象です。低反射や表面内部への光の侵入、多重反射などが、ノイズや欠測の原因になります。表面に現像スプレーを吹き付けて光学特性を均一化する方法もありますが、その塗膜の厚みが寸法評価に影響するため、スプレー自体を誤差要因として扱う必要があります。
レーザースキャンには複数の原理があります。製造現場の近距離・高精度用途で多いのは、レーザーの点や線を照射してカメラで位置を観測する三角測量方式です。対象やセンサーを走査することで、高さのプロファイルを連続的に取得し、立体形状を構成します。
一方、大型の構造物や工場設備では、光の往復時間を測る飛行時間法(ToF)や、連続波の位相差を利用する方式も使われます。近距離の三角測量は微細な形状に向き、飛行時間法はより長い距離に向きますが、「レーザーだから常に高精度」というわけではありません。同じ装置でも対象の素材によって測定のバラツキが変わり、反射特性やレーザーの散乱が誤差に影響します。凹部や深い穴、裏面など、直接見えない部分は取得できないという視線の制約もあります。複数回に分けてスキャンをつなぐ場合は、十分に重なり合う領域や基準マーカーが欠かせません。
フォトグラメトリは、複数の方向から撮影した通常の写真を使い、カメラの位置と立体形状を同時に推定する方法です。特徴点の検出、画像間のマッチング、カメラ姿勢の推定、疎な点群の生成、密な点群への変換、メッシュ化、テクスチャ生成という流れで処理します。
専用の投光器がなくても市販カメラで撮影でき、対象が大きくても多数の画像で範囲を広げやすく、色の情報も得やすいという利点があります。大型形状や設備、保守記録のデジタル化に向いています。ただし写真だけでは絶対的な寸法の基準(スケール)が決まらないため、既知の距離やスケールバー、基準点で寸法を拘束する必要があります。見た目の良い3Dモデルと、寸法として保証されたデータは、必ずしも同じではありません。
AIの代表的な応用が、一枚の画像から各画素の奥行きを予測する単眼深度推定です。大規模なデータで学習したモデルにより、単眼でも高品質な奥行き推定ができるようになってきました。AIはステレオ方式や多視点ステレオ(MVS)にも利用されており、学習をベースにした対応点の探索や点群の補完、ノイズ除去などへ応用範囲が広がっています。
ただし製造現場での計測では、重要な注意点があります。単眼深度推定が出力する奥行きは、画像中の各画素について学習情報をもとに算出した推定値であり、実測値と同じではありません。点群補完や生成的な手法では、欠測部をもっともらしく補う場合もあります。これは可視化の用途では利点になりますが、品質保証の場面では注意が必要です。「きれいに見える形状」と「計量学的に正しい形状」は別物だからです。AIによる推定値を受け入れ検査や金型補正、重要寸法に使う場合は、校正された基準器や三次元測定機(CMM)などで、あらためて誤差や不確かさを検証する必要があります。
なお、三次元位置と視線方向から連続的に新しい視点の画像を生成するニューラル放射場(NeRF)*3や、シーンを多数の3Dガウシアン(異方性の点の集合)として表現し高速に描画する3Dガウシアンスプラッティング(3DGS)*4も、近年注目されている技術です。ただしこれらはリアルタイムの視覚化には有効でも、そのまま寸法測定用のCADとみなすべきではありません。
X線CTは、厳密には「通常の2D画像から3D」というより、複数方向から取得したX線投影像から三次元的なデータを再構成する技術です。外からは見えない内部の流路やボイド、部品の組み付け状態、肉厚などを立体的に取得できるため、製造業では重要な役割を持ちます。
一方で、金属による吸収の強さや、散乱、装置固有のアーチファクト、ボクセル(三次元の画素)のサイズ、閾値の選び方などが寸法に影響します。産業用のX線装置を扱う際は、法規面の対応も必要です。日本ではX線装置の設置や変更について、所轄の労働基準監督署への届出が必要となる場合があり、電離放射線障害防止規則*5に基づく作業管理・健康管理も求められます。具体的な適用範囲は装置や作業条件によって異なるため、導入時には労働安全衛生の担当者と法規への適合性を確認することが欠かせません。
主要な方式を実務目線で比較すると、次のようになります。
| 技術 | 基本原理 | 主な長所 | 主な弱点・誤差要因 | 特に向く用途 |
|---|---|---|---|---|
| 2D図面→3DCAD | 投影図・寸法・線種・拘束を解釈してソリッド化 | 既存図面資産を設計・CAE・CAMへ再利用できる | 投影の曖昧さ、設計意図や公差の解釈が難しい | 旧図面のデジタル化、部品再設計 |
| ステレオ | 複数カメラの視差から三角測量 | 投光不要、動いている対象にも比較的使いやすい | 無地面・遮蔽・繰り返し模様、遠距離での誤差増大 | ロボットビジョン、インライン3D |
| 構造化光 | 既知パターンの投影とカメラの対応から三角測量 | 高密度・高速、自由曲面に強い | 鏡面・黒色・透明・外光・影 | 金型、樹脂、プレス部品の形状検査 |
| レーザー三角測量 | レーザー点・線とカメラの幾何から高さを算出 | 高速なプロファイル取得、インライン化しやすい | 反射率、散乱、入射角、死角 | 段差、溶接、基板、加工品 |
| フォトグラメトリ | 複数画像からカメラ姿勢と密な点群を推定 | カメラ中心で低コスト、大型物・テクスチャに強い | スケール精度、無地・鏡面、照明変化 | 大型物、保守記録、現況デジタル化 |
| AI・深層学習 | 学習データから深度や形状を推定 | 単眼でも奥行き推定、欠測の補完、自動認識 | 推定誤差、幻覚的な補完、計量トレーサビリティ | ロボット、前処理、検査支援 |
| X線CT | 多方向のX線投影から立体データを再構成 | 内外の形状を非破壊で同時に取得できる | 金属アーチファクト、閾値、装置コスト、安全規制 | 鋳物、樹脂、電子部品、内部欠陥 |
表の内容は各方式の一般的な特性であり、個々の装置の精度を保証するものではありません。光学計測の精度は、センサーや視野、対象の寸法、温度、校正、材質、表面状態、位置合わせなどによって変わるため、材質・形状・要求公差・予算を一体で検討し、必要に応じて選定を見直す姿勢が重要です。
データ取得から検証までの実務ワークフロー
実務のワークフローは、「データ取得」「前処理」「変換」「後処理」「検証」の五段階で整理できます。
最初に、最終的な成果物と許容誤差を定義します。「とりあえず高解像度で全部取る」ことが常に効率的とは限りません。必要な微細部が0.1mm単位なら、その特徴を十分にとらえられる分解能と視野を選び、逆に数メートル規模の設備をまるごとデジタルツイン化するなら、過度に細かい点間隔はデータ量を無駄に増やすだけです。
光学式では焦点や露光、視野、作動距離、入射角、表面状態を確認し、複数の姿勢で取得する場合は十分に重なり合う範囲を確保します。2D図面の場合は、紙図面の折れや歪み、縮尺の誤差、線のかすれを確認し、元のCADデータがあるなら、ラスター画像よりベクトルデータを優先すべきです。
前処理では、レンズの歪み補正、画像の正規化、マスキング、外れ値の除去、点群のフィルタリング、複数スキャンの位置合わせなどを行います。ここで過剰に平滑化すると、見た目は美しくても、実物の凹凸やエッジ、摩耗、微小な変形が消えてしまいます。逆にノイズを残しすぎると、後工程のCADフィッティングが不安定になります。
重要なのは「ノイズを消す」ことではなく、測定ノイズと実際の形状を区別する根拠を持つことです。複数のスキャンをつなぐ際は、固定基準やターゲット、共通の治具などを使い、できれば閉ループで整合性を確認します。
変換の処理は、取得方式によって異なります。ステレオなら視差から奥行きへ、フォトグラメトリなら複数画像からカメラ位置と密な点群へ、構造化光ならパターンの復号から三角測量へ、CTなら投影データから立体データへ、AIならニューラルネットワークによる推定へという流れです。
2D図面の場合は、正投影図同士を関連付け、輪郭や穴、軸対称形状などのフィーチャー候補を認識し、拘束条件を加えていきます。自動化できる部分があっても、最終的な設計意図の確認は別工程として残す必要があります。
後処理では、点群を間引いて外れ値を除去し、メッシュ化したうえで、穴埋めや法線の調整を行います。その後、用途に応じて自由曲面として滑らかに再構成するか、円筒や平面、穴などの設計フィーチャーを認識して寸法変更が可能なソリッドへ再構築するかを選びます。前者は自由曲面や形状の保存に向き、後者は寸法変更や加工の再設計に向いています。
検証は、最後の見た目チェックではなく、製造用途ではもっとも重要な工程です。効果的な方法のひとつは、変換に使った点群とは別の測定で裏付けを取ることです。たとえばスキャナでCADを構築したあと、穴径や軸間距離、基準面などを、校正済みの三次元測定機(CMM)で個別に測定します。同じデータの中だけで「メッシュとCADがよく一致している」ことを確認しても、元のスキャン自体に系統的な誤差があれば見つけられないためです。
精度・再現性・コストの評価軸
2D3D変換の性能を評価するには、少なくとも精度、再現性、処理時間、コストの四つを同時に見る必要があります。製造用途ではさらに、取得できた範囲の完全性や、データの意味・履歴を追跡できるかどうかも重要になります。
「精度」という言葉は日常的に一括りで使われがちですが、計量学的*6には、基準値に対する偏り、バラツキ、不確かさを分けて扱う必要があります。点群と基準形状を比較する際は、平均絶対誤差や二乗平均平方根誤差(RMSE)、標準偏差、最大偏差などの指標が使われます。
ただしRMSEのような全体の指標だけでは、局所的な最大の誤差を見落とすことがあります。金型のシール面や軸受のはめあい部のような重要な面では、全体の平均誤差より局所的な最大偏差のほうが重要な場合があります。
また、平面や円筒などにフィッティングするとノイズが平均化されて安定する一方、エッジや鋭角、小さな穴、薄肉部などは、サンプリングや平滑化の影響で形状が失われやすい点にも注意が必要です。製品の公差が±0.5mmなのか±0.05mmなのかによって、選ぶべき装置はまったく異なります。
一度だけ正しく測れても、量産現場では不十分です。同じ部品を同じ条件で繰り返し測ったときのバラツキや、別のオペレータ、別の日、別の装置、別の温度でのバラツキを分けて確認する必要があります。スキャンの位置や、位置合わせの選び方など、人の手が入る工程ほど再現性が下がりやすくなります。カタログ上の性能だけでなく、実際のワークと実際のオペレータで測定システムを評価することが重要です。
平均的な精度が高くても、必要な面が欠けていれば実務では使えません。要求されている領域のうち、実際に有効な立体データが得られた面積の割合を、カバレッジの指標として持つことが有効です。構造化光やレーザーでは死角や鏡面、深い穴で欠測しやすく、フォトグラメトリでは模様の少ない部分に穴が生じやすくなります。
処理時間は、スキャンにかかる時間だけで評価すると誤ります。準備、取得、前処理、演算、手作業での修正、検証、レポート作成までを含めて考える必要があります。特にリバースエンジニアリングでは、取得よりも、点群の整理や穴埋め、曲面分割、CADフィーチャー化、設計者の確認に長い時間を要することがあります。
逆に、定型的な部品を自動でスキャン・登録し、既存の検査テンプレートへ流し込める環境を整えれば、人の作業を大きく削減できる場合もあります。
比較すべきは、装置やソフトの購入価格ではなく、導入から運用までを含めた総保有コスト(TCO)です。設備投資に加えて、ソフトウェア、校正、教育、治具、計算資源、保存、保守、法令対応、人件費まで含めて考えます。
価格の安い写真測量ソフトでも、撮影や基準点の設定、長時間の計算、手動修正に多くの工数がかかれば総費用は高くなります。逆に高価な自動スキャナでも、全数検査や夜間の無人運転、再加工の削減まで含めれば、結果的に安くなる場合があります。
また、製造のデジタル化が進むほど、「精度が高いこと」だけでなく、その数値がどの程度信頼できるかという不確かさの管理が重要になります。加工中や加工後などさまざまな段階の計測を連携させる場合、座標系や校正状態、環境条件を追跡できなければ、データ同士を比較できません。
少なくとも、撮影・スキャンの日時、装置ID、校正状態、設定条件、ソフトウェアのバージョン、位置合わせの方法、検証結果などを記録しておくことで、あとから「形状が変わったのか、測り方が変わったのか」を切り分けられるようになります。
導入時に注意したい課題とリスク
2D3D変換の失敗には、技術的な失敗だけでなく、データ管理や法務、組織、人材、投資設計にまつわる失敗があります。量産導入の場面では、むしろ後者のほうが重大になることも少なくありません。
もっとも典型的な失敗は、「点の数が多い=精度が高い」と考えることです。たとえば、1億点の点群でも、1点ごとに0.2mmの系統的な誤差があれば、0.02mm単位の測定には使えません。逆に数百点の接触式測定でも、重要なフィーチャーを高いトレーサビリティで測れていれば、寸法判定には優れることがあります。点の密度、空間分解能、精度、不確かさは、それぞれ別の概念です。光沢や黒色、透明、半透明の面は特に注意が必要で、反射不足や表面下での散乱、多重反射などが、ノイズや欠測の原因になります。
本番導入の前には、きれいな標準サンプルだけでなく、もっとも測りにくい黒色や鏡面、深い穴、細いエッジを含む実際のワークで評価すべきです。複数の視点をつなぐ装置では、各フレームの局所的な精度が良くても、全体の形状が歪む可能性があります。特に大型部品で「前半をスキャンして装置を移動し、後半をスキャンする」という進め方を繰り返すと、位置合わせの誤差が積み重なります。十分に重なり合う領域や基準マーカー、固定治具を使い、可能であれば独立した既知の長さで、全体のスケールを確認することが望まれます。
メッシュの穴埋めは、「測っていない領域をソフトウェアが作る」操作です。自由曲面では見た目が自然でも、それが実物どおりである保証にはなりません。平滑化やデータの間引き、エッジの強調、AIによる補完も、同じように元のデータを変えてしまいます。
品質保証の用途では、生データから位置合わせ、メッシュ化、修復、CAD化までの各段階をバージョンとして分け、生データを上書きしない運用が重要です。単眼のAIによる深度推定は、見えていない部分も統計的な事前知識で補える点が特徴であり、便利な反面、製造寸法の保証にはカメラや対象領域、誤差特性を個別に評価する必要があります。AIが生成した面と、実際に測定した面をメタデータ上で区別できるようにしておくことが望まれます。
レーザーを使う設備では、製品のレーザークラスと安全要求を確認する必要があります。日本では、レーザー製品のクラス分けと安全要求を定める規格としてJIS C 6802*7があります。X線CTについては、前述のとおり電離放射線障害防止規則などへの対応が必要です。またリバースエンジニアリングでは、知的財産や契約にも注意が必要です。製品をスキャンできるからといって、得られた形状を自由に複製・販売できるとは限りません。特許や意匠、著作物、営業秘密、契約上の利用制限などを事前に確認する必要があり、契約でリバースエンジニアリングを禁止する条項が設けられている例もあります。
高精度なスキャンデータは、写真以上に機密性が高い場合があります。完成品の正確な寸法や金型形状、工場のレイアウトなどは、製造ノウハウそのものです。データをクラウドで処理する場合は、データの所在地、再学習への利用の有無、アクセス権、暗号化、外注先への二次提供、保存期間などを契約段階から確認しておくべきです。
2D3D変換は自動化が進むほど、一見「誰でも使える」ように見えますが、失敗の原因がかえって見えにくくなるという逆説があります。カメラの校正が不適切でも、ソフトウェアは3Dモデルを生成してしまうことがあり、位置合わせの基準を誤っていても、見た目には整った偏差マップが出てしまうことがあります。
そのため、教育の内容はソフトウェアの操作だけでは不十分です。光学の基礎や測定の不確かさ、表面の反射特性、CADのフィーチャー、幾何公差(GD&T)、測定の基準、データ管理まで含めて理解しておく必要があります。
2D3D変換モデルを量産試作で検証する3DWorks
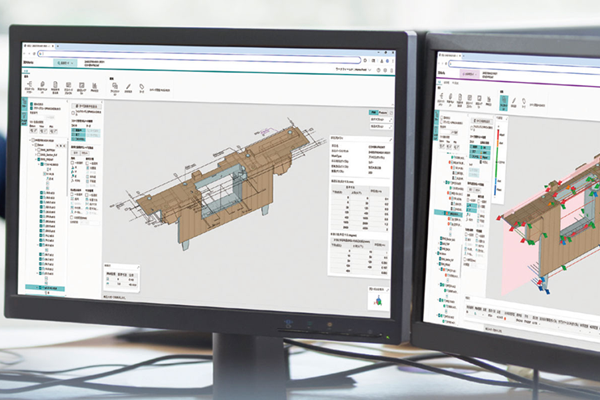
2D3D変換後のモデルが製造に使われても、実際にできた部品との違いを表計算上で確認していると、問題箇所を特定しにくくなります。3DWorksは、検証とPMI付与を終えたSTEP AP242形式のモデルに測定結果を取り込み、設計値との差を3D上で表示します。修正内容もあわせて残せるため、変換したモデルを量産試作で検証し、次の設計修正へつなげやすくなります。
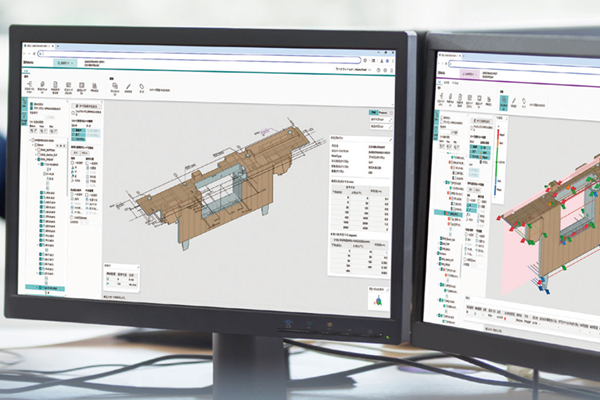
3DWorksは、PMI(製造・検査情報)が付与された3Dモデルを軸に、設計・製造・検査の情報を統合し、他部門や他拠点、サプライヤーとの「すり合わせ」を効率化するクラウドサービスです。情報の自動生成、検査結果の可視化、修正履歴の蓄積という三つの機能で、紙図面や属人的な作業に伴う手戻りを減らします。
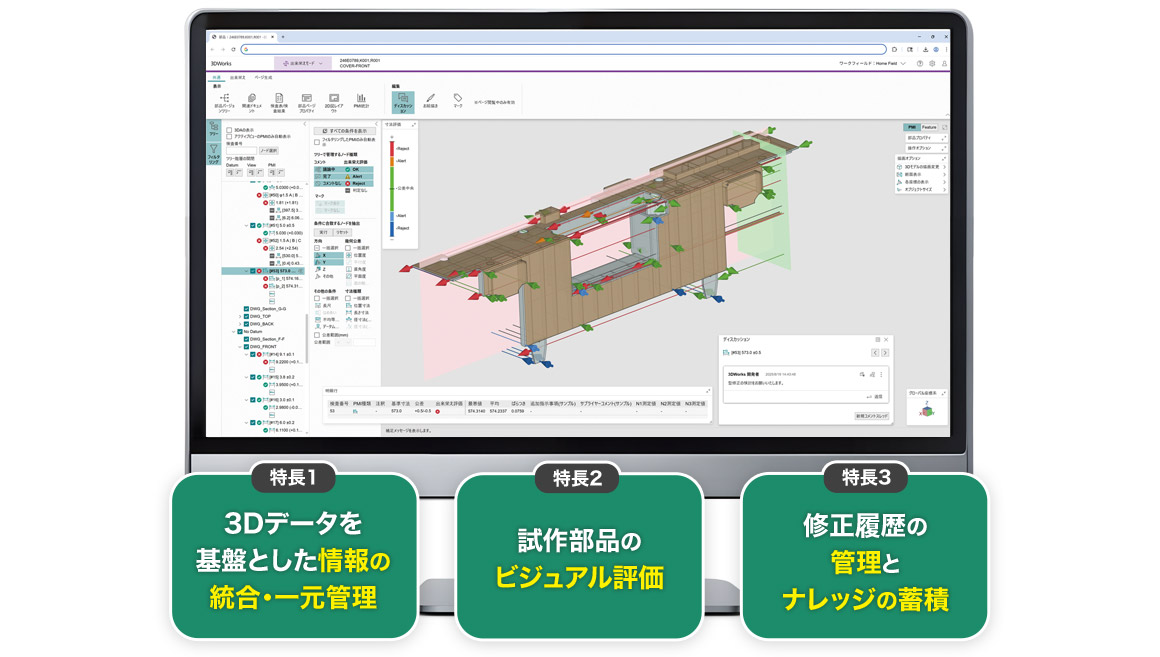
3DCADデータをアップロードするだけで、追加のソフトなしに3Dデータを閲覧できます。あわせて2D図面や検査表(測定指示書)を自動生成するため、平面図をあらためて作成する手間はかかりません。部品単位の閲覧権限は関係先ごとに設定でき、社外へは配布・公開対象とした部品ページのみを開示できます。
検査表はExcel形式で自動生成され、計測・入力したデータを取り込むと、設計値との差分を3Dモデル上に矢印と色で表示します。複数の検査結果を比較し、金型トライ前後の変化を確認できます。同じ3Dデータ上でコメントを残せるため、対面に頼らず部門間で認識をそろえられます。
検査結果や修正内容、コメントの履歴はデータとして一元管理され、設計と製造のすり合わせで得られた判断やノウハウを技術資産として蓄積できます。当社(富士フイルムビジネスイノベーション)自身のプロダクションプリンター開発でも、金型トライ回数を40%削減し、量産開始前までの開発期間を4か月短縮しました。